VCCA 2026 trao Giải Best Paper cho một giải Nhất, hai giải Nhì và một giải Ba
Chiều ngày 17/7, Hội nghị khoa học về Điều khiển và Tự động hóa lần thứ 8 (VCCA 2026) đã được bế mạc. Ban tổ chức vinh danh 04 công trình báo cáo xuất sắc nhất.
|
|
| PGS.TS. Thái Quang Vinh - Trưởng Ban chương trình VCCA 2026 báo cáo kết quả đạt được sau 2 ngày diễn ra Hội nghị khoa học VCCA 2026. Ảnh: Nart Thái |

Sau gần 2 ngày diễn ra, tại 22 tiểu ban, các nhà khoa học, chuyên gia, sinh viên và doanh nghiệp trong lĩnh vực tự động hóa đã cùng nhau trao đổi 153/178 báo cáo khoa học chuyên đề, trong đó đặc biệt chú trọng đến những vấn đề bám sát các lĩnh vực của đời sống xã hội.
PGS.TS. Thái Quang Vinh - Trưởng Ban Chương trình VCCA 2026 cho biết, các báo cáo khoa học được trình bày tại hội nghị đều là những nội dung thiết thực, có chiều sâu, và tất cả đã cho thấy VCCA là sân chơi học thuật đầy giá trị và danh tiếng để các nhà khoa học Việt Nam lẫn quốc tế cùng nhau chia sẻ những tri thức mới trong lĩnh vực điều khiển, tự động hóa.
Bốn công trình khoa học được trao giải thưởng Best Paper
Bài báo cáo “Xây dựng trạm gốc RTK phục vụ định vị chính xác cho máy và robot nông nghiệp” của nhóm tác giả Nguyễn Thị Hiên, Hoàng Xuân Anh, Nguyễn Xuân Trường, Nguyễn Văn Năng (đến từ Học viện Nông nghiệp Việt Nam và Viện Nghiên cứu máy Nông nghiệp, NARO, Nhật Bản) đã dành được giải Nhất giải thưởng Best Paper tại VCCA 2026.
|
|
| TS. Nguyễn Quân - Chủ tịch Hội Tự động hóa Việt Nam, Chủ tịch VCCA 2026 trao giải Nhất giải thưởng Best Paper 2026. Ảnh: Nart Thai |

Đây là nghiên cứu xây dựng trạm RTK cục bộ tại Học viện nông nghiệp Việt Nam nhằm đưa tín hiệu hiệu chỉnh thời gian thực đến các rover (gắn trên các máy nông nghiệp), mục tiêu là định vị chính xác cho các máy nông nghiệp tự hành, robot nông nghiệp, robot khảo sát đồng ruộng,... ở mức centimet, với độ trễ thấp, tốc độ cập nhật nhanh, tín hiệu ổn định, hỗ trợ đồng thời nhiều rover hoạt động trên đồng ruộng (mục đích cuối cùng là hướng đến điều khiển tự động cho các máy và robot nông nghiệp tự hành).
Kết quả khảo nghiệm cho thấy hệ thống RTK hoạt động ổn định, tối ưu trong khoảng bán kính (đến rover) đến 10km, sai số trung bình đạt 1,2 - 2cm.
Đại diện nhóm tác giả đạt giải Nhất, TS. Nguyễn Thị Hiên chia sẻ, ý tưởng được khởi nguồn từ các nghiên cứu trước đây về robot di động. Trước xu hướng phát triển máy nông nghiệp tự hành, Khoa Cơ điện nhận thấy nhu cầu cấp thiết phải nghiên cứu các hệ thống có khả năng vận hành tự động trên đồng ruộng. Trong đó, bài toán định vị chính xác giữ vai trò then chốt đối với điều khiển tự động. Tuy nhiên, các hệ thống GNSS thông thường vẫn có sai số lớn, có thể lên tới hàng mét, trong khi mạng lưới VNGEONET với 65 trạm CORS hiện nay chủ yếu phục vụ đo đạc bản đồ và quản lý đất đai. Khi khoảng cách từ thiết bị rover đến trạm CORS vượt quá 30 km, sai số định vị tăng lên, đồng thời hệ thống cũng chưa đáp ứng tốt nhu cầu nhiều rover hoạt động đồng thời trên đồng ruộng.
Từ thực tiễn đó, nhóm nghiên cứu đã đề xuất xây dựng một trạm RTK ngay tại Học viện Nông nghiệp Việt Nam nhằm phục vụ nghiên cứu và phát triển máy nông nghiệp thông minh. Tuy nhiên, ý tưởng này từng gặp trở ngại lớn về kinh phí. Bước ngoặt đến khi một nhà nghiên cứu thuộc Viện Máy nông nghiệp Nhật Bản (đồng tác giả thứ tư của bài báo) hỗ trợ nhóm một số thiết bị để xây dựng trạm RTK. Có được điều kiện ban đầu, nhóm bắt tay vào triển khai nghiên cứu, vừa thực hiện vừa khảo nghiệm, hiệu chỉnh và hoàn thiện hệ thống. Theo TS. Nguyễn Thị Hiên, những kết quả bước đầu không chỉ khẳng định tính khả thi của mô hình mà còn tạo nền tảng quan trọng cho các nghiên cứu tiếp theo, như mở rộng phạm vi trạm RTK, tích hợp với mạng lưới CORS hiện có của Việt Nam và thử nghiệm trên nhiều loại máy nông nghiệp thông minh trong thực tế.
Giải Nhì được trao cho tác giả Hoàng Đức Long (Học viện Kỹ thuật Quân sự) với báo cáo “Synthesis of Predefined-Time State-Dependent Riccati Adaptive Sliding Mode Control for Robotic Manipulators” nội dung của báo cáo trình bày khuôn khổ điều khiển trượt thích nghi dựa trên phương trình Riccati phụ thuộc trạng thái với thời gian hội tụ được xác định trước (Predefined-Time State-Dependent Riccati Adaptive Sliding Mode Control - PT-SDR-ASMC) dành cho các tay máy robot phi tuyến chịu tác động của sự không chắc chắn về tham số, động lực học chưa được mô hình hóa và các nhiễu từ bên ngoài.
|
|
| TS. Dương Nguyên Bình - Phó Chủ tịch thường trực Hội Tự động hóa Việt Nam, Trưởng Ban tổ chức VCCA 2026 trao giải Nhì cho các công trình đạt giải. Ảnh: Nart Thai |

Khác với các phương pháp điều khiển trượt thời gian hữu hạn (finite-time) và thời gian cố định (fixed-time) truyền thống, phương pháp được đề xuất cho phép người thiết kế ấn định trước thời gian hội tụ, hoàn toàn độc lập với điều kiện ban đầu của hệ thống. Ý tưởng cốt lõi là tích hợp phương trình Riccati phụ thuộc trạng thái (State-Dependent Riccati Equation - SDRE) vào quá trình thiết kế bề mặt trượt, qua đó thực hiện điều chỉnh hệ số khuếch đại một cách có hệ thống, đồng thời cải thiện đặc tính đáp ứng quá độ mà không cần dựa vào các giới hạn toàn cục quá bảo thủ.
Bên cạnh đó, một bộ quan sát nhiễu thích nghi được tích hợp nhằm ước lượng các bất định tổng hợp, giảm hiện tượng rung (chattering) và hạn chế mức độ tác động của tín hiệu điều khiển. Phân tích chặt chẽ dựa trên hàm Lyapunov đã chứng minh tính bị chặn của toàn bộ các tín hiệu trong hệ kín, đồng thời xác lập khả năng hội tụ của sai số bám theo đúng trong khoảng thời gian đã được xác định trước.
Để đánh giá hiệu quả, nhóm nghiên cứu đã tiến hành mô phỏng so sánh trên một tay máy robot với các phương pháp AOSMC-RGS, FT-SMC và ANOC. Kết quả cho thấy phương pháp PT-SDR-ASMC đạt tốc độ hội tụ nhanh hơn, sai số bám nhỏ hơn, mô-men điều khiển mượt hơn và khả năng chống chịu tốt hơn trước các nhiễu biến thiên theo thời gian.
Ngoài ra, nghiên cứu cũng đánh giá thời gian thực thi thuật toán nhằm kiểm chứng tính khả thi về mặt tính toán của bộ điều khiển dựa trên SDRE trong các ứng dụng thời gian thực với chu kỳ lấy mẫu nhỏ. Những kết quả này khẳng định tính hiệu quả cũng như khả năng ứng dụng thực tiễn của kiến trúc điều khiển được đề xuất đối với các hệ thống điều khiển chuyển động robot yêu cầu độ chính xác cao.
Giải Nhì nhóm tác giả Đoàn Đức Tùng, Lương Ngọc Toàn, Đặng Quốc Vương (Trường Đại học Quy Nhơn và Đại học Bách khoa Hà Nội) với báo cáo “Asymmetric Dual Radial Skew for Cogging Torque Reduction in Axial Flux Permanent Magnet Machines”, nội dung của báo cáo trình bày đề xuất phương pháp Skew Bất đối xứng Kép Theo Hướng Bán kính (Asymmetric Dual Radial Skew - ADRS) nhằm giảm mô men xoắn cogging trong máy đồng bộ nam châm vĩnh cửu từ thông dọc trục (AFPM). Khác với kỹ thuật skew truyền thống chỉ áp dụng một góc lệch cố định đều khắp chiều rộng nam châm, phương pháp mới đưa ra góc skew liên tục thay đổi theo tọa độ bán kính theo quy luật skew(r) = αref.(r/rref) . Quy luật này xuất phát từ phân bố vận tốc tiếp tuyến v(r) = ω.r đặc trưng của máy AFPM, trong đó vận tốc tăng tuyến tính theo bán kính. Hơn nữa, hai cạnh dẫn và cạnh đuôi của mỗi cực nam châm được tham số hóa độc lập với hai góc tham chiếu riêng biệt αL và αT cho phép triệt tiêu đồng thời nhiều bậc hài của mô men xoắn cogging.
Mô hình phân tích dựa trên khai triển Fourier của hàm từ thẩm khe hở không khí được xây dựng để đánh giá khả năng triệt tiêu hài theo hai tham số thiết kế. Hình học nam châm được lập trình bằng tính năng Adaptive Templates của Ansys Motor-CAD. Kết quả cho thấy mô men xoắn cogging giảm đáng kể so với cấu hình không skew, skew truyền thống và skew bán kính đối xứng, trong khi ảnh hưởng đến mô men xoắn trung bình và chất lượng dạng sóng suất điện ngược chỉ ở mức tối thiểu.
Giải Ba thuộc về nhóm tác giả Vũ Quân, Nguyễn Mạnh Cường, Nguyễn Thiên Thịnh, Trần Đức Tân ( Học viện Kỹ thuật Quân sự và Đại học Phenikaa) với báo cáo “Multi-Level Interpretability Analysis of Smartwatch Inertial Signals for Parkinson’s Disease Detection”.
|
|
| GS.TS. Lê Hùng Lân - Phó Chủ tịch VAA trao giải Ba Best Paper VCCA 2026. Ảnh: Nart Thai |

Nội dung của báo cáo trình bày Bệnh Parkinson (PD) là một rối loạn thoái hóa thần kinh tiến triển gây ra các biểu hiện bất thường về vận động (như run). Việc sử dụng thiết bị đeo thông minh giúp theo dõi liên tục và khách quan các triệu chứng này ngoài môi trường lâm sàng. Tuy nhiên, phần lớn phương pháp học máy hiện nay tập trung vào độ chính xác phân loại mà thiếu đi khả năng giải thích các quyết định của mô hình. Nghiên cứu này đề xuất một khung học máy có khả năng giải thích đa cấp độ (tính năng, cảm biến, và tác vụ) để làm rõ cách các tín hiệu quán tính nắm bắt đặc trưng chuyển động của bệnh nhân Parkinson. Khung phân tích đề xuất mang lại tính minh bạch cao, cung cấp cái nhìn sâu sắc về mặt y sinh học đối với các dấu hiệu run của bệnh.
Tin liên quan
Nâng cao sức khỏe và hiệu suất thi đấu cho vận động viên khuyết tật Việt Nam
17:25 | 23/09/2026 Sức khỏe tinh thần
Nhiệt độ, ánh sáng và tiếng ồn ảnh hưởng thế nào đến giấc ngủ?
16:12 | 23/09/2026 Khỏe - Đẹp
Trường đại học Nam Cần Thơ: Nỗ lực Đổi mới sáng tạo - Khai phóng - Liên ngành - Hội nhập - Phụng sự cộng đồng
00:35 | 23/09/2026 Tin tức
Cùng chuyên mục
Đề xuất Quỹ Bảo hiểm y tế thanh toán khám sức khỏe định kỳ tối đa 350.000 đồng/người/lần/năm
15:15 | 23/09/2026 Tin tức
Tinh hoa Thương hiệu Việt – Tự hào Thương hiệu Quốc gia: Lan tỏa giá trị thương hiệu Việt Nam
15:04 | 23/09/2026 Dấu ấn Việt Nam
Lâm Đồng: Tăng cường phát triển dược liệu trên địa bàn tỉnh
14:33 | 23/09/2026 Tin tức
Lần đầu tiên tại Việt Nam cấy ghép thành công thiết bị hỗ trợ tim CorHeart 6
14:00 | 23/09/2026 Tin tức
Hiện đại hóa ngành y để chăm sóc tốt hơn sức khỏe nhân dân
07:07 | 23/09/2026 Tin tức
Bảy giờ nỗ lực bảo tồn bàn tay cho người bệnh sau tai nạn lao động
05:00 | 23/09/2026 Tin tức
Các tin khác
Bệnh viện Đa khoa tỉnh Quảng Trị: Chuyển đổi số hướng đến thuận tiện, minh bạch cho người bệnh
00:36 | 23/09/2026 Tin tức
Quảng Trị: Hàng trăm sản phẩm thực phẩm nhập lậu bị phát hiện trước Tết Trung thu
00:36 | 23/09/2026 Tin tức
Đề xuất thêm 120 bệnh được kê thuốc ngoại trú tối đa 90 ngày
16:07 | 22/09/2026 Y tế 24h
Ngành y tế Lâm Đồng hưởng ứng Chiến dịch làm cho thế giới sạch hơn
09:55 | 22/09/2026 Tin tức

Quảng Trị có tân Bí thư, Phó Bí thư Tỉnh ủy
22:08 | 21/09/2026 Tin tức
Đề xuất sửa đổi, bổ sung nhiều quy định về phòng, chống tác hại của thuốc lá
16:05 | 21/09/2026 Tin tức
Nhiều nguy cơ di truyền có thể được nhận diện trước khi mang thai
16:00 | 21/09/2026 Tin tức
Rút ngắn 2 giờ chờ xét nghiệm nhờ chuyển đổi số và hệ thống xét nghiệm thống nhất
15:15 | 21/09/2026 Tin tức
Trường Đại học Tây Đô khai giảng năm học 2026-2027
14:40 | 21/09/2026 Tin tức
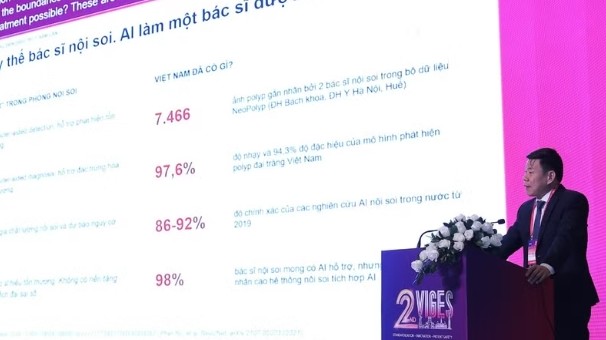
Nội soi tiêu hóa đang phát triển nhanh, trở thành một lĩnh vực điều trị ít xâm lấn chuyên sâu
09:09 | 21/09/2026 Tin tức

Toạ đàm đánh giá thực trạng và đề xuất hành lang pháp lý cho Y dược cổ truyền Việt Nam giai đoạn 2020-2025
21-08-2026 16:35 Hoạt động hội

Hội nghị triển khai chương trình kỷ niệm 10 năm thành lập và Đại hội nhiệm kỳ III Hội Nam Y Việt Nam: Bước chuyển biến chiến lược trong giai đoạn mới
19-08-2026 10:28 Hoạt động hội

Hội Nam Y Việt Nam lan tỏa tinh thần thiện nguyện, chăm sóc sức khỏe cộng đồng tại An Giang
15-08-2026 07:38 Hoạt động hội

Hoàn thiện hành lang pháp lý để bứt phá: Góc nhìn khoa học và thực tiễn tại Tọa đàm " Đề xuất một số nội dung cho Luật Y dược cổ truyền Việt Nam"
25-07-2026 12:48 Hoạt động hội

Ban Đại diện phía Nam Hội Nam Y Việt Nam sơ kết công tác 6 tháng đầu năm 2026
12-07-2026 22:00 Hoạt động hội